Microsystems & Nanoengineering· Emmett Z. Freeman·AI 评分49
面向黏弹性介质中微型磁性钻头的先进运动控制系统
Towards advanced motion control systems for micro-scale magnetic drillers inside viscoelastic media
AI 导读
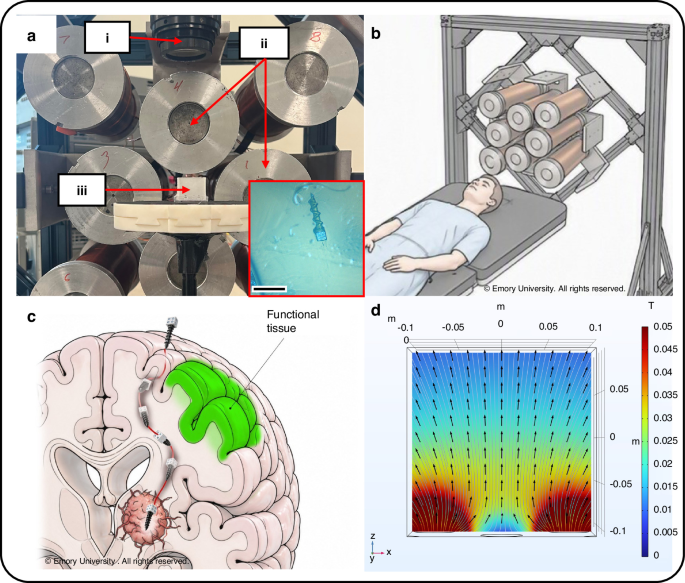
研究开发了平面八螺线管磁场发生器(MFG),在20×20×20 cm³(约人颅骨大小)工作空间内实现5自由度位置与朝向控制,并在0.6 wt%琼脂糖凝胶中验证了微型钻头的可控推进与可编程转向,最大航向误差3°、平均误差1.5°,速度与旋转频率在step-out前呈强线性关系。
- 背景
- 螺旋磁性微型钻具能把旋转运动转成前向推进,是在黏弹性组织内穿行的候选方案。但现有系统常在很小的工作空间内实现精确控制,大尺度系统又难以提供操控微米级器件所需的场配置,长距离通过类组织介质仍是一个未解决的问题。
- 做法
- 作者搭建了一个平面八螺线管磁场发生器,工作空间为20×20×20 cm³,每个螺线管配软磁芯并独立驱动,电流用约束最小化方法求解,配合可实时重定向磁场的轨迹生成框架,实现5自由度位置与朝向控制。实验用0.6 wt%琼脂糖凝胶模拟脑组织力学性质。
- 结论
- 在1至5 Hz旋转频率下,钻具速度随频率近似线性增长,5 Hz时最高速度155 µm/s。按10°步进完成0°到90°的转向轨迹,朝向误差最大3°、平均1.5°。作者提到更高频率未测试,原因是过度加热会改变琼脂糖凝胶的力学性质。
- 意义
- 结果把大工作空间驱动与可编程轨迹规划合到一套平台上,且转向依赖磁场重定向而非器件载驱动,器件尺寸不构成方向控制的前提。步出频率与更高频段下的运行边界尚未考察,长距离组织导航仍需后续验证。
本页是 AI 精读,不转载论文原文;完整论文(含方法、图表与参考文献)见原文
来源:Microsystems & Nanoengineering · nature.com