Nature Machine Intelligence· Mahmud Hasan Saikot·· 8 天前精选AI 评分60
张拉整体连续体机器人通过模块互连实现任务自适应协作
Tensegrity continuum robots enable task-adaptive morphologies for cooperative behaviours
AI 导读
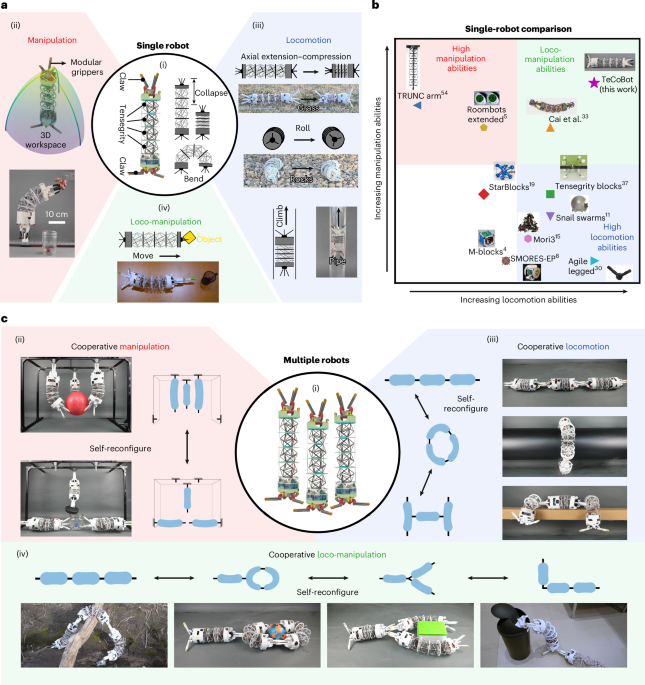
Saikot 等人在 Nature Machine Intelligence 发表研究,提出将移动与操作集成于单一单元的柔性模块化张拉整体连续体机器人,多个单元可物理连接成任务自适应构型以协作搬运物体。这些机器人组合体还能跨越沟隙并在复杂地形中移动。
推荐理由
模块化张拉整体机器人把移动与操作合为一体并物理互连,可据任务改变构型。
来源:Nature Machine Intelligence · nature.com